La conduite en autonomie : définition et fonctionnement
Sur une route départementale, un marquage au sol effacé par les intempéries empêche le système de navigation d’un véhicule de niveau 3 de lire correctement la voie. Le véhicule ralentit, émet une alerte, puis rend la main au conducteur. Cette séquence, banale en apparence, concentre tout ce qui fait la réalité actuelle de la conduite autonome : une technologie qui fonctionne dans un cadre défini, et qui bute dès que les conditions sortent du script prévu.
On parle de conduite en autonomie pour désigner deux réalités distinctes. La première concerne l’examen du permis de conduire, où le candidat suit un itinéraire sans indications détaillées de l’inspecteur. La seconde, plus médiatisée, désigne l’automatisation totale ou partielle de la conduite par le véhicule lui-même. Cet article traite principalement de cette seconde acception, en s’attachant à ce qui se passe concrètement quand la machine atteint ses limites.
A lire en complément : Voitures en pilotage automatique : les modèles disponibles
Véhicule autonome et situation imprévue : qui reprend la main sur la route ?
La majorité des kilomètres parcourus par un véhicule autonome se font dans des conditions normales : chaussée sèche, signalisation lisible, trafic fluide. Le vrai test, c’est la situation rare. Un piéton en fauteuil roulant qui traverse hors passage protégé, un feu tricolore en panne, un chantier non signalé dans la cartographie embarquée.
A lire aussi : Améliorer la mobilité au quotidien : conseils et solutions pratiques
Les constructeurs et opérateurs utilisent le terme « edge cases » pour désigner ces scénarios. La sécurité d’un véhicule autonome se joue sur sa gestion des situations rares, pas sur sa capacité à rouler droit sur autoroute. Un système peut fonctionner correctement en conduite courante et poser problème face à un véhicule spécifique ou à une signalisation inhabituelle.
En France, les premiers projets de déploiement commercial ciblent la desserte locale et le dernier kilomètre, pas la voiture autonome individuelle lancée sur autoroute. Ce choix n’est pas anodin : les environnements urbains restreints permettent de limiter le nombre de scénarios imprévus et de maintenir une supervision humaine rapprochée.
Niveaux de conduite autonome : ce que chaque palier change pour le conducteur
La classification SAE, adoptée internationalement, définit six niveaux d’automatisation, de 0 à 5. On les résume souvent en une liste, mais ce qui compte, c’est le transfert progressif de responsabilité entre l’humain et la machine.
- Aux niveaux 0 à 2, le conducteur reste responsable en permanence. Les aides (freinage d’urgence, maintien dans la voie, régulateur adaptatif) assistent sans remplacer. Le conducteur doit garder les mains sur le volant et surveiller la route.
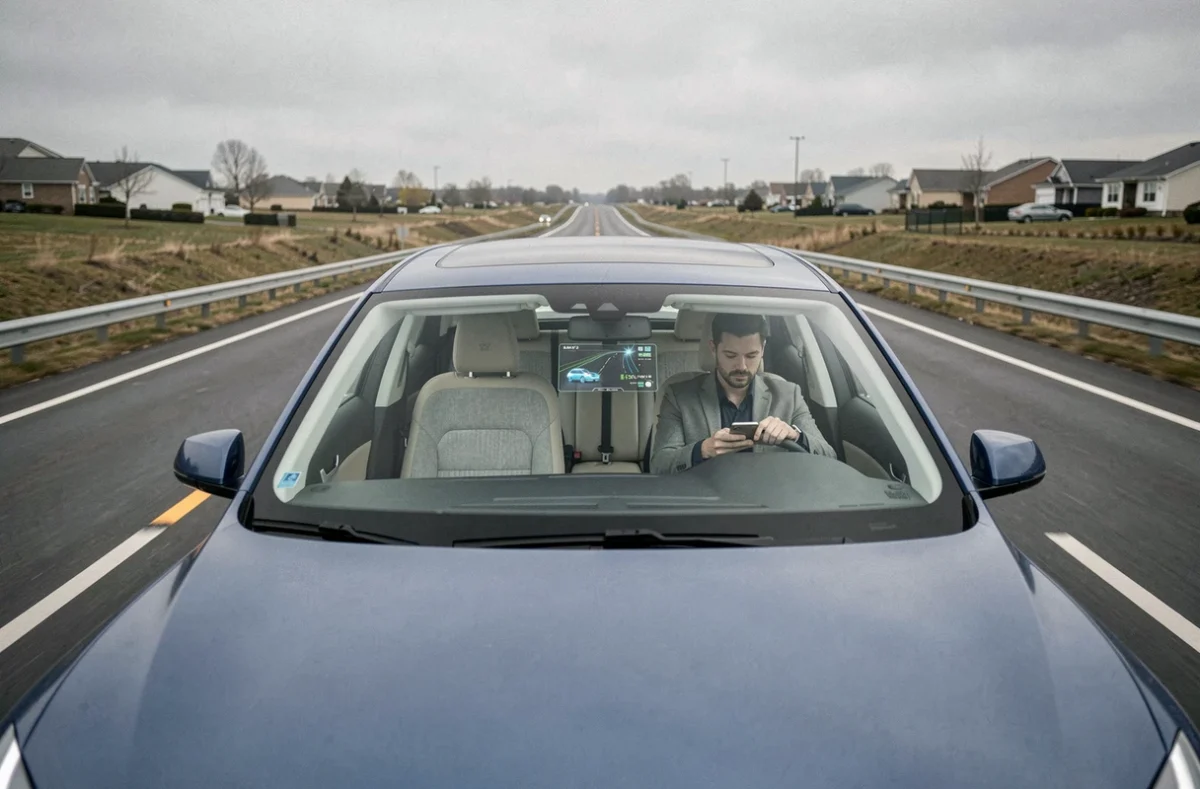
- Au niveau 3, le véhicule gère la conduite dans des conditions définies (autoroute, vitesse limitée, météo favorable). Le conducteur peut détourner son attention, mais doit pouvoir reprendre le contrôle en quelques secondes si le système le demande.
- Aux niveaux 4 et 5, le système conduit sans intervention humaine dans un périmètre donné (niveau 4) ou en toutes circonstances (niveau 5). Le niveau 5 reste aujourd’hui théorique : aucun véhicule commercial n’y est parvenu.
La distinction entre les niveaux 2 et 3 est celle qui génère le plus de confusion chez les usagers. Nombre de conducteurs équipés de systèmes de niveau 2 (comme le pilotage semi-automatique proposé par plusieurs constructeurs) croient, à tort, que leur véhicule « conduit tout seul ».
Réglementation du véhicule autonome en France : autorisations et limites locales
L’homologation européenne d’un système de conduite autonome ne suffit pas à l’exploiter sur route ouverte. Le Parlement européen rappelle que les essais sur voie publique et les licences de transport restent sous autorité nationale et locale. En France, chaque expérimentation nécessite des autorisations spécifiques délivrées par les préfectures, après avis des collectivités concernées.
En pratique, cela signifie qu’un véhicule homologué niveau 3 en Allemagne ne peut pas circuler automatiquement dans les mêmes conditions en France. Les assises du véhicule autonome organisées par le ministère de la Transition écologique ont présenté les priorités de la filière : passer des expérimentations à la préparation de services commerciaux, notamment pour le transport collectif en zone périurbaine.
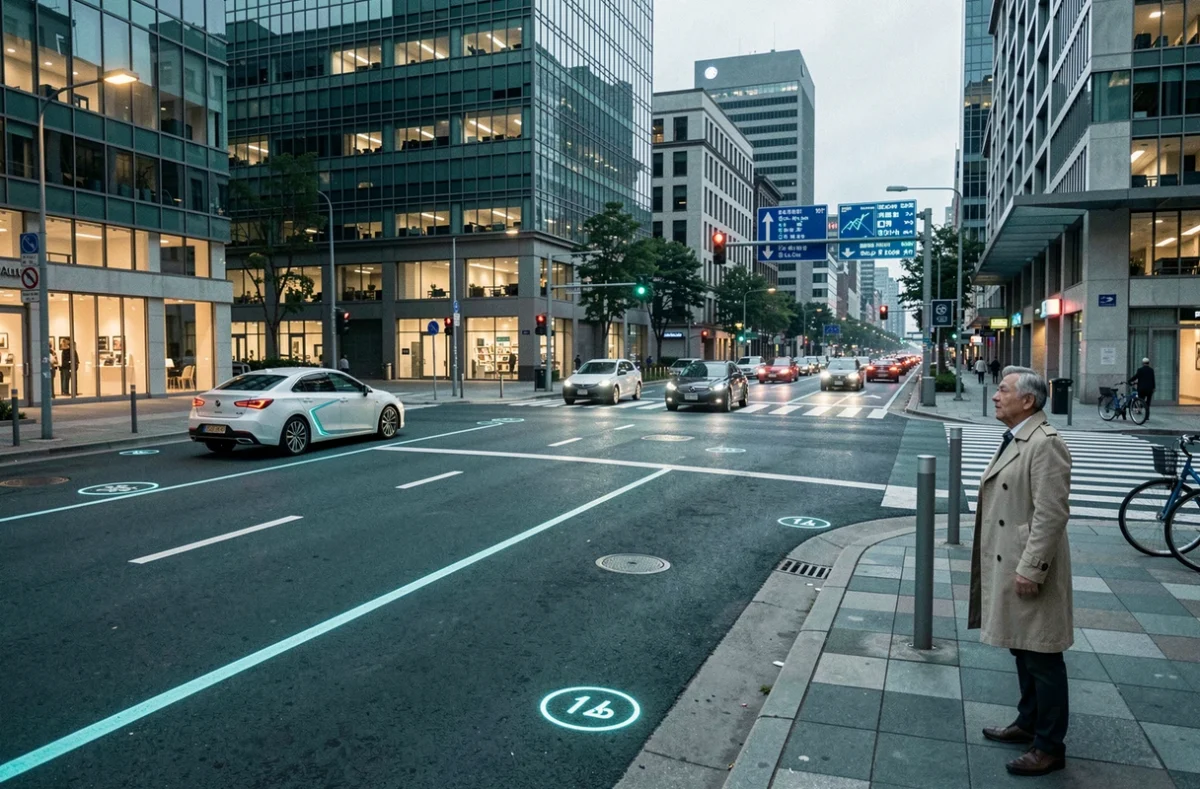
Cette transition soulève une question concrète de responsabilité. Quand une navette autonome transporte des passagers sur un trajet de desserte locale et qu’un obstacle imprévu apparaît, qui décide ? Le logiciel embarqué applique un protocole de mise en sécurité (arrêt, alerte au centre de supervision). Un opérateur distant peut alors intervenir, évaluer la situation par caméra et, si nécessaire, télécommander le véhicule ou envoyer un technicien sur place.
Capteurs et logiciels du véhicule autonome : comment le système perçoit la route
Un véhicule autonome combine plusieurs technologies pour percevoir son environnement et prendre des décisions en temps réel. Le socle repose sur trois types de capteurs complémentaires :
- Les caméras captent les images de la route, des panneaux et des autres usagers. Elles fonctionnent bien en conditions de luminosité normale, mais perdent en fiabilité sous pluie battante ou en contre-jour.
- Le LiDAR (Light Detection and Ranging) envoie des impulsions laser pour créer une carte 3D de l’environnement. Il détecte les obstacles avec précision, y compris dans l’obscurité, mais peut être perturbé par la neige ou le brouillard dense.
- Les radars mesurent la distance et la vitesse des objets environnants. Moins précis que le LiDAR pour la forme des objets, ils restent performants par mauvais temps.
Aucun capteur seul ne suffit à garantir une perception fiable. C’est la fusion des données issues de ces trois sources, traitée par des algorithmes d’intelligence artificielle, qui permet au véhicule de construire une représentation cohérente de la situation routière.
Le logiciel de décision constitue l’autre pilier. Il reçoit les données fusionnées, les compare à des modèles appris lors de millions de kilomètres simulés et réels, puis choisit une action : accélérer, freiner, changer de voie, s’arrêter. La qualité de ce logiciel dépend directement de la diversité des scénarios auxquels il a été exposé, ce qui explique pourquoi le suivi après mise en service (collecte de données, mises à jour régulières) reste aussi déterminant que la conception initiale.
La conduite autonome progresse par paliers, chaque avancée étant conditionnée par la capacité des systèmes à gérer ce qui sort de l’ordinaire. Le déploiement réel dépend moins de la technologie embarquée que du cadre réglementaire local et du suivi opérationnel après chaque mise en circulation. Les prochaines étapes en France concerneront la desserte locale avant toute généralisation à la conduite individuelle sur route ouverte.